点击右上角 微信好友
 朋友圈
请使用浏览器分享功能进行分享
8月19日,在2026世界机器人大会(WRC 2026)上,光象科技工业级自进化具身智能机器人Phi-Bot X1现场真机演示“一机多能”,不间断执行焊接上下料与移动质检任务。这是行业首次实现单台具身智能机器人在不同作业类型异构工位间的自主循环作业,验证了物理原生智能从单一任务向多任务泛化的技术可行性。
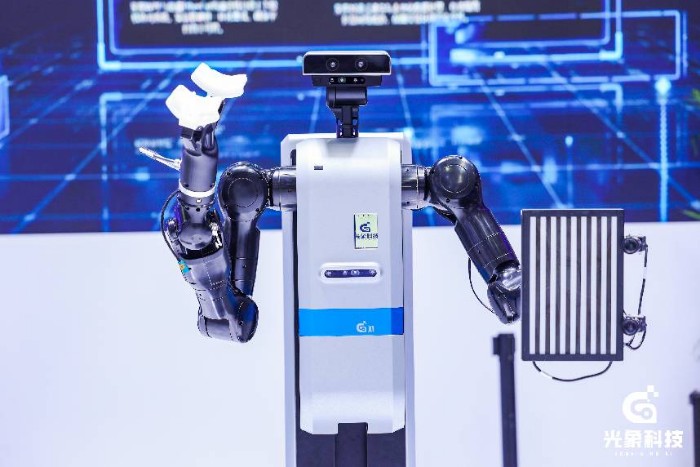
在双工位连续作业中,Phi-Bot X1先在焊接上料工位的料架上用右手夹爪抓取工件,移动至滑台进行双孔对准放置,对准精度达毫米级、姿态精度控制在0.3°以内,完成上料;随后与滑台协同,控制滑台移动后再抓取工件放置到料架,完成下料。上下料工序结束后,Phi-Bot X1自主切换至移动质检工位,通过左手末端安装的灯组配合视觉模块,对车身表面进行动态全覆盖检测。检测结束,Phi-Bot X1再次返回焊接上料工位,开始下一轮作业。上下料与移动质检两项任务分别由左右两臂分工承担,任务切换与工位转移均由机器人自主完成。除了展示的任务,Phi-Bot X1还可以通过末端执行器灵活替换支持更多工位的拓展,真正实现“一机多能”。
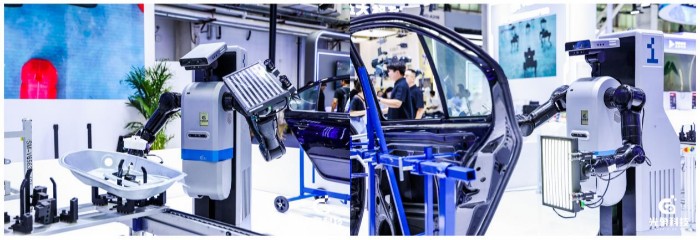
支撑Phi-Bot X1“一机多能”的是光象科技自研的物理原生智能技术。该技术的核心思想是让模型理解物理世界的因果规律,以实现与物理世界的高质量交互。物理原生智能用解耦的状态而非原始观测来表征世界,从而使模型能够充分表达世界的物理状态;在此基础上,模型结构遵循时序性与因果性,降低了动作推理中的幻觉风险;同时,底层物理规律被嵌入训练过程,确保机器人在学习训练过程中始终保持安全边界。
光象科技创始人兼CEO张涛表示,当一台机器人能够在异构工位之间自主切换、持续作业,它就不再是一个执行单元,而是一个能够独立承担多种工艺任务的生产力节点。目前,Phi-Bot X1已在汽车制造产线完成部署试点验证,覆盖焊接上料与移动质检两类典型高价值工位。随着“一机多能”的持续拓展,Phi-Bot X1未来将解锁更多产线工位,推进多产线、多场景的规模化复制。(光明网记者 丁瑜)
【我把节气唱给你听】立冬:深藏,是为了更好地出发
习近平会见奥地利总理施托克尔